Roverek világa · 118–119
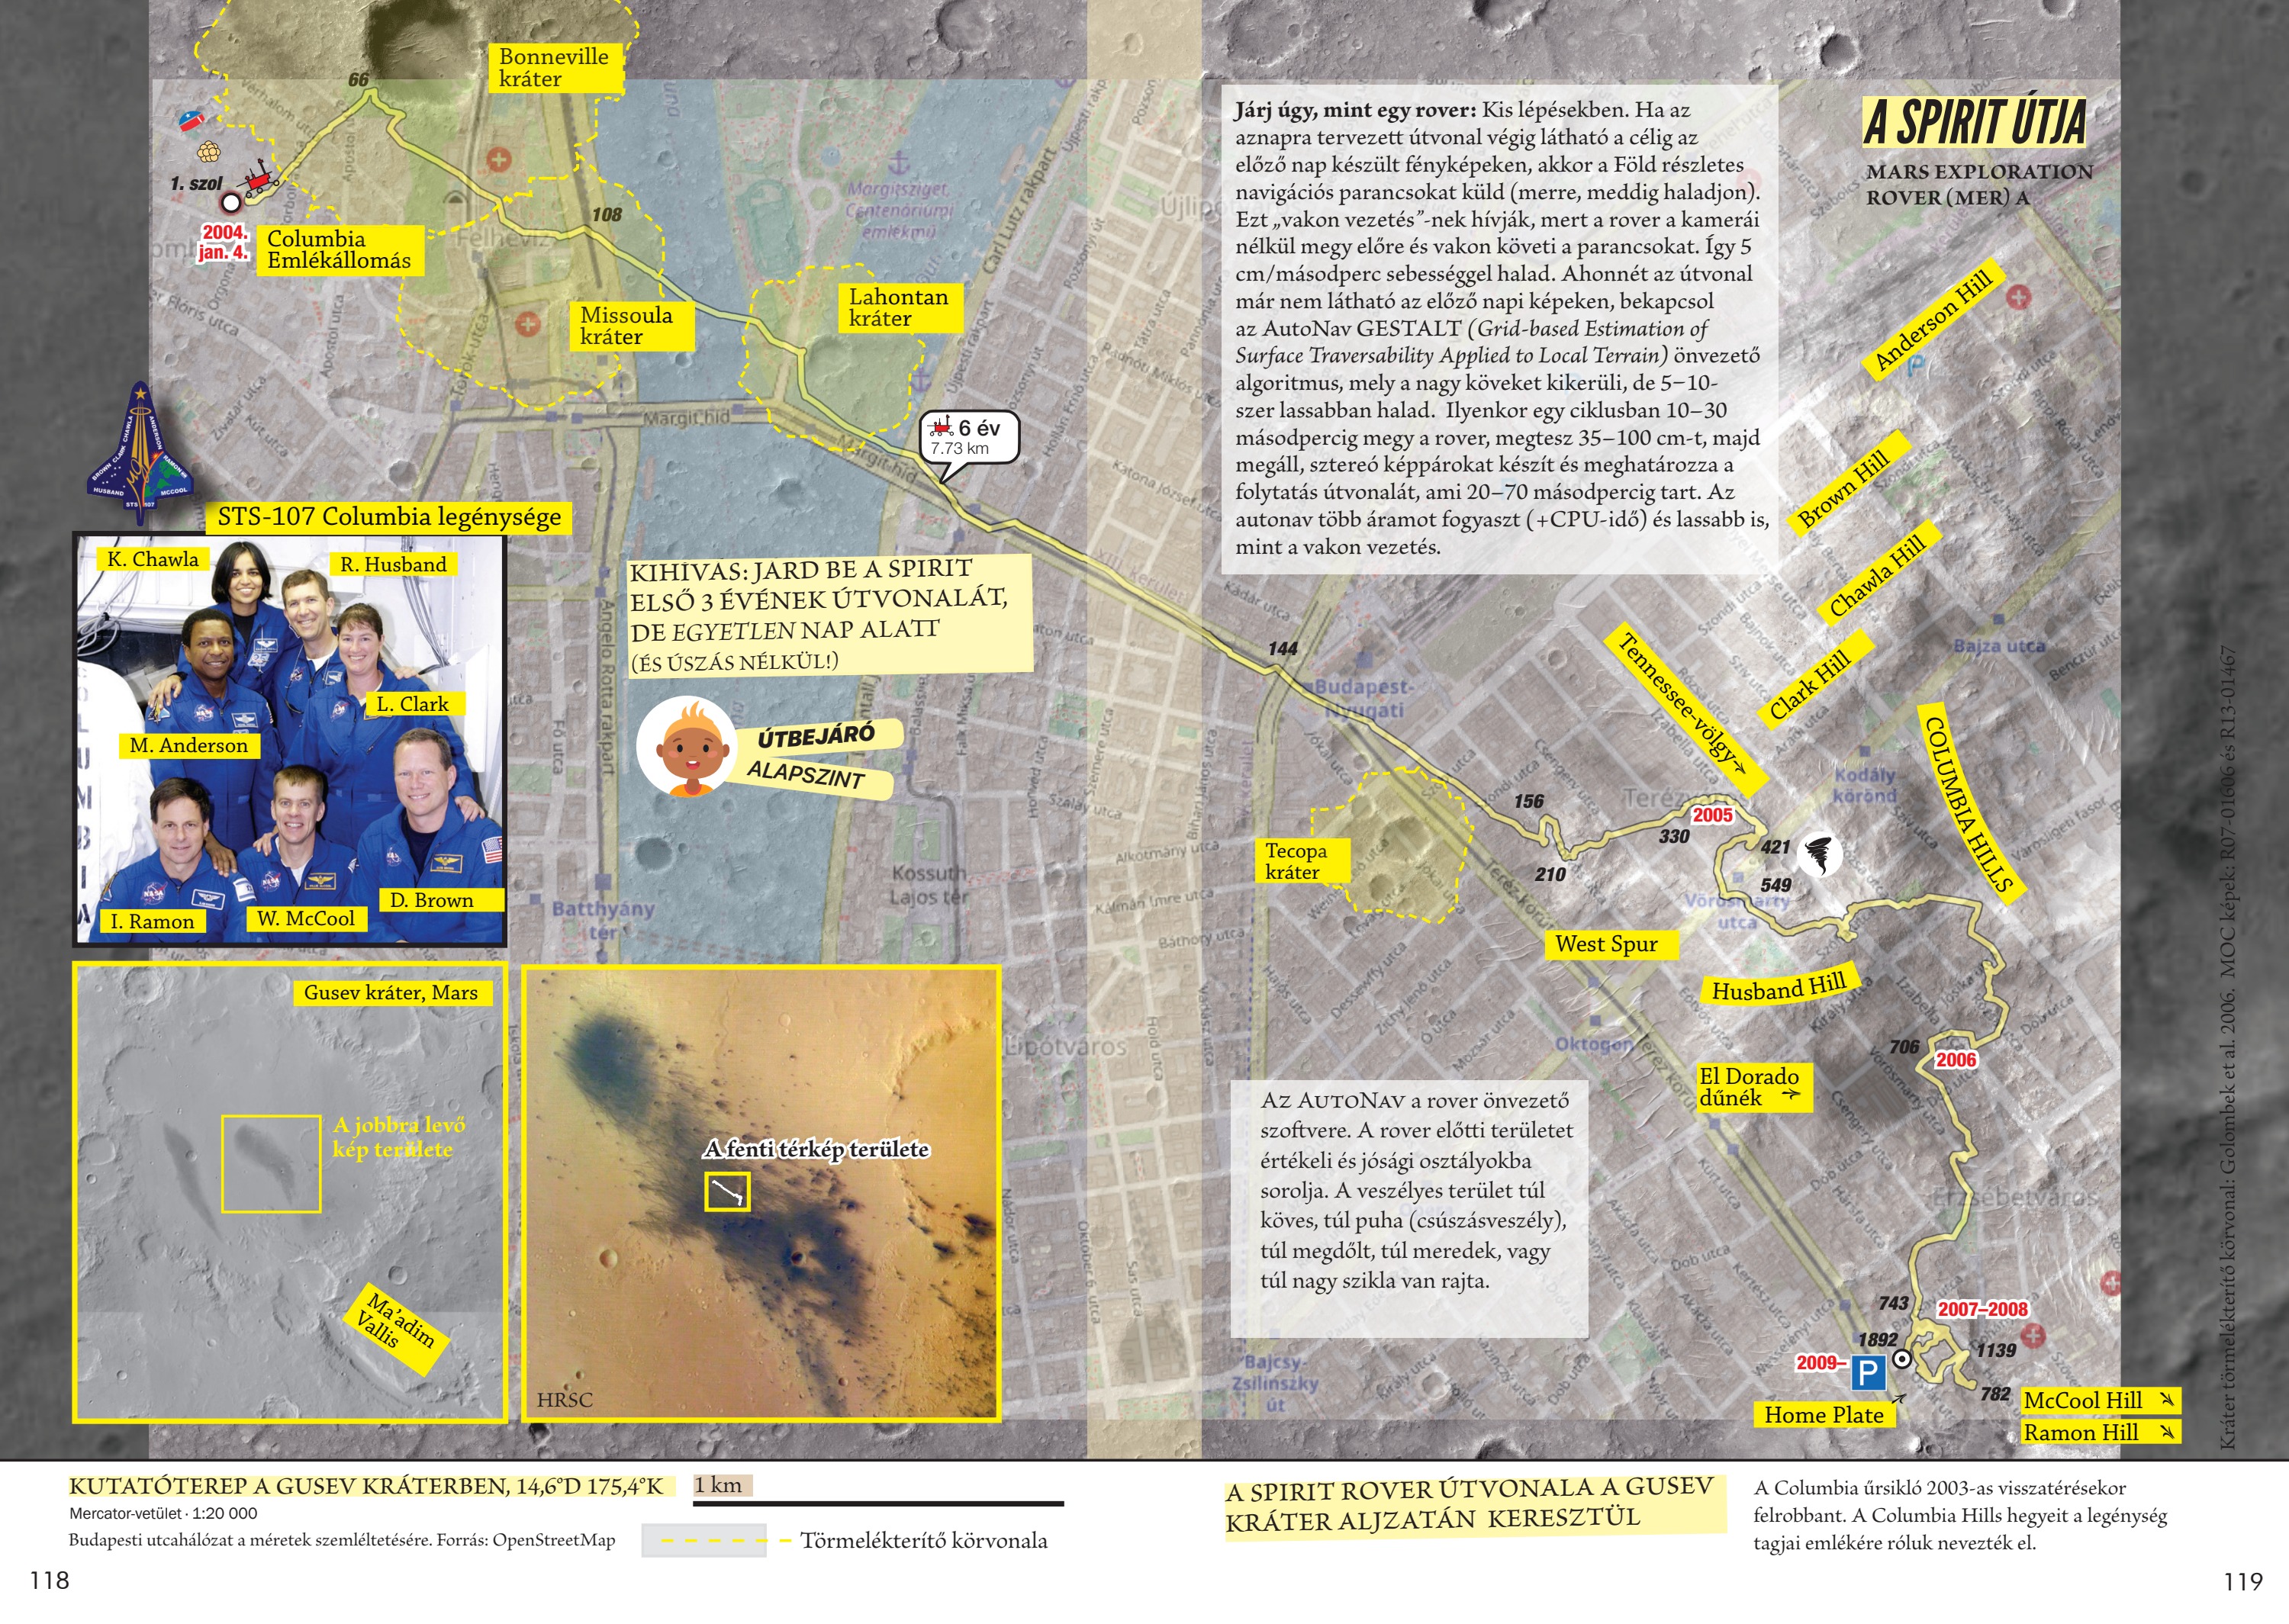
A Spirit rover útvonala
Az ablakon belül az egérgörgővel vagy a gombokkal nagyíthatsz és kicsinyíthetsz. A nagyított képet a tenyérkurzorral megfogva húzhatod; érintőképernyőn húzással mozoghatsz.
Járj úgy, mint egy rover: Kis lépésekben. Ha az aznapra tervezett útvonal végig látható a célig az előző nap készült fényképeken, akkor a Föld részletes navigációs parancsokat küld (merre, meddig haladjon). Ezt „vakon vezetés”-nek hívják, mert a rover a kamerái nélkül megy előre és vakon követi a parancsokat. Így 5 cm/másodperc sebességgel halad. Ahonnét az útvonal már nem látható az előző napi képeken, bekapcsol az AutoNav GESTALT (Grid-based Estimation of Surface Traversability Applied to Local Terrain) önvezető algoritmus, mely a nagy köveket kikerüli, de 5–10- szer lassabban halad. Ilyenkor egy ciklusban 10–30 másodpercig megy a rover, megtesz 35–100 cm-t, majd megáll, sztereó képpárokat készít és meghatározza a folytatás útvonalát, ami 20–70 másodpercig tart. Az autonav több áramot fogyaszt (+CPU-idő) és lassabb is, mint a vakon vezetés.