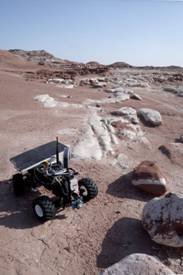
Husar in the field, near Morgan and Lili’s Playground
We have deployed the Huras2d rover, built by the University of Pécs.
Husar, the little Mars rover equipped with temperature sensors, a webcam,
a shovel for sampling, and a sampling platform.
After a successful startup, all systems have failed simultaneously
except for the Wi-Fi connection. For a few days, all attempts to activate
Husar have failed, but with the help of Florian Selch, Austrian astrobiologist,
by checking both of Husars’ batteries it was found out that the onboard-charger
does not recharge one of the batteries. Since the charger seemed to work,
we assumed that the battery must be broken. Therefore, we replaced it by
a 12V lead-battery, which limits the rovers’ moving capabilities, but at
least brought life into its systems. We were able to connect to the rover
via Wi-Fi and started the control software on the laptop. After some further
trouble-shooting the webcam came to life as well. We were able to control
most functions of the rover – move the shovel, turn the sample container,
turn the tires, turn the webcam and take pictures. Unfortunately, we were
not able to activate the electro-motors for driving the rover, which could
either be a soft- or a hardware problem. As well, the temperature sensors
didn’t show any signs of data acquisition. Still, we decided to celebrate
our partial success by carrying the rover including its lead battery outside
and use the webcam to take pictures of the surrounding area and the station.
Husar in the field, near Morgan and Lili’s Playground
An image transmitted by the rover
Előzmény:
A HUSAR-2d felfedező minimál űrszonda modell építését, a Pécsi Tudományegyetem
TTK IÁTT tudományos diákkör keretein belül kezdtük el. Azzal a céllal,
hogy megalkossunk, a HUSAR sorozat legújabb modelljét ami főként oktatási,
valamint kutatási célra épül. Minden segítséget, és az előzőekben végzett
kutatási eredményeket megkaptuk mentorunktól Dr Hegyi Sándortól.
Sajnos arról a tényről, hogy ha elkészül a rover modell időben, lehetséges
a Hungaromars 2008 expedíción való részvétele, túl későn értesültünk. A
tervezéstől, megépítéséig a rendelkezésünkre álló idő három hét volt.
Az idő rövidsége jelentette a legfőbb gondot, mert a tervezett alakatrészek
többsége nem érkezett meg időben. Ezért alternatív módszerekhez kellett
folyamodnunk.
A használt akkumulátorok már túlhaladtak a töltési kisütési életcikluson,
ezért teljesítményük nem bizonyult elegendőnek a kinti extrém igénybevételnek.
Ráadásul az MDRS generátorainak teljesítményének ingadozása sem tett jót
nekik. Az energiaellátáson kívüli funkciók itthoni teszteken nyújtott
jó eredményei, a terepi teszten is bebizonyosodtak. A HUSAR-2d még az átadáskor
is tudott eőre- hátra menni. A terepi teszten ez nem működött, valószínű
azért lehetett, mert a hosszú utazás során megsérült az elakadás érzékelője,
ami blokkolta ezt a funkciót. Ugyan a terepi teszteken az elvártaktól kevesebbet
teljesített a HUSAR-2d, összességében mégis elégedettek lehetünk
az eredményeivel.
Továbbfejlesztés:
Mindenek felett ki kell javítani, az energiaellátással kapcsolatos
problémákat, valamint teljesen automóm energiarendszerré akarjuk fejleszteni
a rovert.
A következőkben olyan robotot szeretnénk létrehozni, ami sokkal stabilabb
vázra épül, és akár a marsi környezeteknek is megfelel. Az elektronikai,
és mechanikai alaktrészeinek a védelmét is tovább akarjuk fejleszteni,
hogy bármilyen körülmények között is alkalmazható legyen. Ez álltal védelmet
kell biztosítanunk, a hőmérsékleti ingadozások, és a homokviharok ellen.
A már meglévő navigációs rendszer tökéletesítése, és tovább fejlesztése
távolságmérővel és 3D-s kamerarendszerrel.
Mivel a HUSAR-2d felfedező, kutatórobot ezért fel akarjuk szerelni
kőzetvizsgálóval, légkör elemzővel, valamint meteorológiai adatgyüjtővel.
Amennyiben a továbbfejlesztésre lehetőséget, és megfelelő anyagi keret biztosítanak, meg akarjuk valósítani a fenti tervek alapján a HUSAR legújabb modelljét a HUSAR-2e-t.
A HUSAR-2d építői:
Kovács Péter, Baksa László